MakerSpace Amiens · Microcontrôleurs
Entrées et sorties
CM2 : GPIO, ADC et PWM
Alban Petit
Au programme
Zéro ou un
Une broche en sortie
Une broche en entrée
Lire le monde analogique
Simuler une tension
1 h 30 de cours, sans manipulation. Le câblage du Pong est figé (boutons sur GPIO5/6, joystick sur GPIO1/2 en ADC1 et GPIO7) : le montrer tôt, tout le cours y renvoie.
Rappel du CM1 à faire en ouverture : percevoir → décider → agir, et millis() plutôt que delay().
2
Ce que vous saurez faire
À la fin de ce cours, vous saurez :
distinguer un signal numérique d’un signal analogique
configurer une broche, et calculer la résistance série d’une LED
expliquer l’état flottant , et choisir entre pull-up et pull-down
filtrer les rebonds d’un bouton mécanique
lire une tension avec l’ADC , et la mettre à l’échelle
produire une tension moyenne avec le PWM
GPIO et monde numérique ADC et PWM
3
Zéro ou un
Les niveaux logiques
Deux natures de signal
Numérique
Analogique
Valeurs possibles
2 (LOW / HIGH)
continues, de 0 à 3,3 V
Fonction Arduino
digitalRead / digitalWriteanalogRead (ADC)
Dans votre montage
les boutons
les axes du joystick
Toute la séance tient dans ce tableau : d’abord le tout-ou-rien, ensuite le continu.
GPIO et monde numérique ADC et PWM
5
Les seuils de l’ESP32-S3
Seuil
Valeur
Interprétation
$V_{IL}$ (LOW max)
≤ 0,25 × VDD ≈ 0,8 V
lu comme LOW
Zone indéterminée
~0,8 V à ~2,5 V
lecture imprévisible
$V_{IH}$ (HIGH min)
≥ 0,75 × VDD ≈ 2,5 V
lu comme HIGH
En sortie , la puce garantit à l’inverse des niveaux francs : proche de 0 V, ou proche de 3,3 V.
Cette zone grise au milieu explique tout ce qui suit sur les entrées flottantes. Retenez-la.
GPIO et monde numérique
6
Une broche mise en sortie produit 3,3 V, pas 5 V comme sur un Arduino Uno. Et un signal 5 V appliqué en entrée peut endommager la puce. Avant de brancher un module trouvé dans un tiroir, cherchez sa tension d’alimentation.
GPIO et monde numérique ESP32-S3-DevKitC-1
7
Une broche en sortie
Piloter une LED
pinMode ( LED_PIN , OUTPUT ); // la broche devient une sortie
digitalWrite ( LED_PIN , HIGH ); // 3,3 V : LED allumée
digitalWrite ( LED_PIN , LOW ); // 0 V : LED éteinte
GPIO veut dire General Purpose Input/Output : la même broche peut servir d’entrée ou de sortie, et c’est le logiciel qui décide, à l’exécution.
Derrière pinMode, un registre de configuration. Derrière digitalWrite, un registre de sortie.
GPIO et monde numérique Architecture d’un microcontrôleur
9
Toujours une résistance série
Une LED n’a quasiment pas de résistance propre : branchée seule, elle tire tout le courant que la broche peut fournir, et l’une des deux grille.
$$
R = \frac{V_{alim} - V_f}{I} = \frac{3{,}3 - 2}{0{,}01} = 130\ \Omega
$$
Pour une LED rouge ($V_f \approx 2$ V) à 10 mA : 150 Ω en valeur normalisée E12.
Courant maximal par broche : ~40 mA. En pratique, rester sous 12 mA . ↓ pour le calculateur en ligne.
GPIO et monde numérique
10
Le calculateur de résistance
10.1
Combien de LED sur une broche ?
12 mA
par broche , en pratique. Soit une LED correctement calibrée.
~40 mA
le maximum absolu de la datasheet. Au-delà, la broche est endommagée.
Pour piloter plus de courant (un moteur, un ruban de LED, un relais), la broche ne fournit pas la puissance : elle commande un transistor, qui lui la fournit.
GPIO et monde numérique
11
Push-pull ou open-drain
Push-pull
Le mode par défaut d’OUTPUT. Deux transistors tirent activement la broche vers HIGH et vers LOW.
Open-drain
La broche ne peut que tirer vers LOW, ou relâcher. Indispensable sur un bus partagé comme l’I2C.
Deux composants en push-pull sur le même fil, l’un imposant 0 et l’autre 1 : c’est un court-circuit. L’open-drain règle ce problème, on le retrouvera au CM3 avec l’I2C.
GPIO et monde numérique Les bus de communication
12
Une broche en entrée
Lire un bouton, vraiment
Activité : le programme le plus simple du monde
pinMode ( BTN_PIN , INPUT );
void loop () {
if ( digitalRead ( BTN_PIN ) == HIGH ) Serial . println ( "Appui !" );
}
Un bouton relie la broche au 3,3 V. Le programme est-il correct ?
Réponse : non. Bouton relâché, la broche n’est reliée à rien : elle flotte, sa tension traîne dans la zone indéterminée du début de séance, et digitalRead rend n’importe quoi. Enchaîner.
14
Le piège de l’entrée nue
Une broche en entrée non connectée est en haute impédance : presque aucun courant ne la traverse, et rien ne fixe sa tension .
Elle capte alors le bruit ambiant (un câble voisin, le secteur à 50 Hz, votre main qui s’approche) et sa lecture devient aléatoire. C’est l’état flottant .
Le symptôme est reconnaissable : le programme « détecte des appuis » que personne ne fait.
GPIO et monde numérique
15
Pourquoi ça flotte
flowchart LR
  A["INPUT<br/>sans rappel"] --> B["Haute impédance"]
  B --> C{"Une tension<br/>est-elle imposée ?"}
  C -->|"Non"| D["Flottant :<br/>lecture imprévisible"]
  C -->|"Oui"| F["Niveau garanti<br/>au repos"]
GPIO et monde numérique
16
La solution : une résistance de rappel
Pull-up : repos à HIGH
graph LR
  V33["3,3 V"] -->|"R 10 kΩ"| N(("GPIO"))
  N -->|"Bouton"| GND["GND"]
Pressé → LOW
Pull-down : repos à LOW
graph LR
  GND["GND"] -->|"R 10 kΩ"| N(("GPIO"))
  N -->|"Bouton"| V33["3,3 V"]
Pressé → HIGH
La résistance est là pour fixer un niveau au repos sans créer de court-circuit quand le bouton se ferme.
GPIO et monde numérique
17
Le rappel est déjà dans la puce
Mode
Au repos
Câblage requis
INPUTflottant
résistance externe
INPUT_PULLUPHIGH, tiré en internebouton vers GND
INPUT_PULLDOWNLOW, tiré en internebouton vers 3,3 V
pinMode ( BTN_PIN , INPUT_PULLUP ); // pull-up interne (~45 kΩ)
bool presse = ( digitalRead ( BTN_PIN ) == LOW ); // logique inversée
La logique est inversée : LOW veut dire « pressé ».
GPIO et monde numérique Boutons, joystick et moniteur série
18
Un bouton rebondit
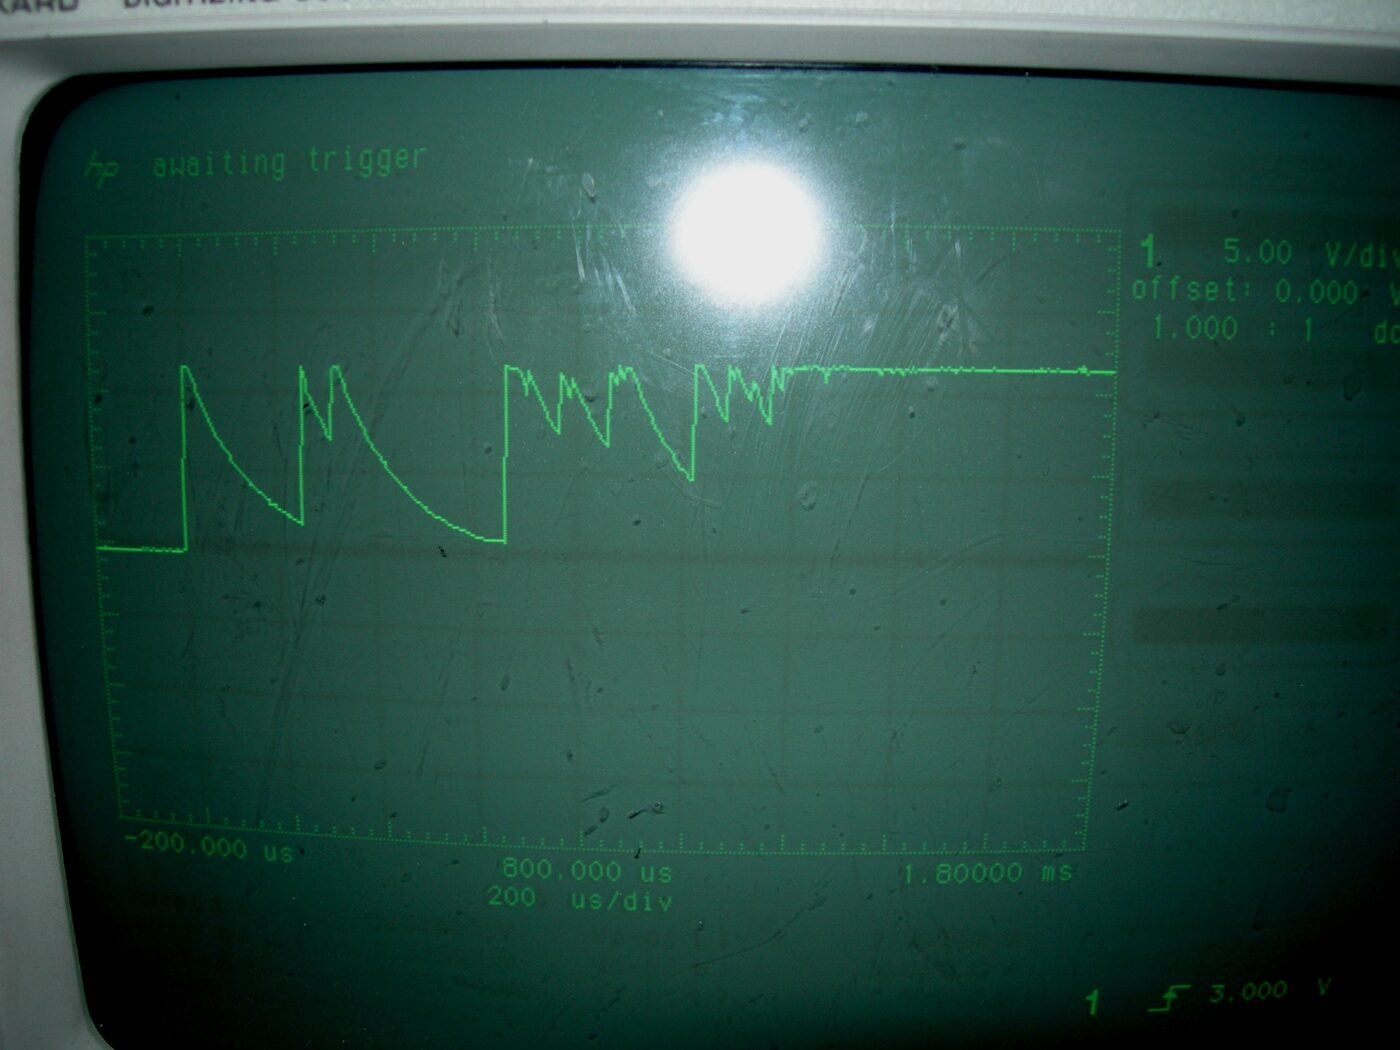
Les lamelles métalliques d’un bouton mécanique rebondissent pendant quelques millisecondes : une rafale de HIGH/LOW avant stabilisation, parfaitement visible à l’oscilloscope.
Un digitalRead() naïf compte alors plusieurs appuis là où vous n’en avez fait qu’un. Dans un menu de jeu, cela se traduit par une sélection qui saute deux lignes.
La parade : après un changement d’état, ignorer les lectures pendant 20 à 50 ms.
GPIO et monde numérique
19
L’anti-rebond, sans bloquer
const unsigned long ANTIREBOND = 30;                            // ms
int dernierEtat = HIGH;  unsigned long dernierChangement = 0;
void loop() {
  int etat = digitalRead(BTN_PIN);     // INPUT_PULLUP : LOW = pressé
  if (etat != dernierEtat) {           // le signal vient de bouger
    dernierChangement = millis();
    dernierEtat = etat;
  }
  if (millis() - dernierChangement > ANTIREBOND && etat == LOW) {
    // appui confirmé : stable depuis 30 ms
  }
}
Même motif qu’au CM1 : comparer millis() à une date mémorisée.
GPIO et monde numérique
21
Tant qu’il n’y a pas d’écran à rafraîchir, un delay(20) dans la fonction de lecture du bouton est acceptable, et beaucoup plus court à écrire. Dès qu’il faut dessiner à 60 images par seconde, il faut passer à la version millis() ci-dessus : retenez que c’est une solution provisoire, pas la bonne pratique.
Boutons, joystick et moniteur série
22
Réagir sans scruter
volatile bool drapeau = false ;
void IRAM_ATTR surAppui () {
drapeau = true ; // rien de plus
}
attachInterrupt ( digitalPinToInterrupt ( BTN_PIN ), surAppui , FALLING );
Plus d’attente : la puce interrompt le CPU au changement de broche.
IRAM_ATTR sur l’ISR, volatile sur la variable partagée, et rien de plus.
GPIO et monde numérique
23
Une broche n’est pas figée
La GPIO matrix route UART, SPI, I2C et PWM vers presque n’importe quelle broche. Sur un Arduino Uno, le SPI est câblé en dur.
Deux exceptions à connaître :
l’ADC est câblé en dur : seules certaines broches mesurent
des broches sont réservées : strapping, Flash SPI, USB
Vérifiez le brochage de la carte avant de câbler, pas après.
GPIO et monde numérique ESP32-S3-DevKitC-1
24
Le câblage du Pong
Rôle
Broche
Mode
Bouton joueur 1 : HAUT
GPIO5
INPUT_PULLUP
Bouton joueur 1 : BAS
GPIO6
INPUT_PULLUP
Joystick joueur 2 : axe X
GPIO1 (ADC1 )
analogRead
Joystick joueur 2 : axe Y
GPIO2 (ADC1 )
analogRead
Bouton du joystick (START / RETRY)
GPIO7
INPUT_PULLUP
Ce câblage ne change plus jusqu’au projet : l’écran viendra s’y ajouter sur d’autres broches, sans rien défaire.
Boutons, joystick et moniteur série
25
Connecter un composant 5 V
Signal 5 V vers le µC : un pont diviseur de deux résistances ramène le niveau sous 3,3 VBus bidirectionnel (I2C par exemple) : un level shifter dédiéAlimentation : un module 5 V peut souvent être alimenté en 5 V tant que ses signaux restent en 3,3 VJamais 5 V directement sur un GPIO
Le sens inverse pose rarement problème : un 5 V lit un 3,3 V comme un HIGH.
GPIO et monde numérique
26
Lire le monde analogique
L’ADC
Du continu vers l’entier
Une température, une position de joystick, une luminosité produisent des tensions qui varient en continu entre 0 et 3,3 V. Le microcontrôleur, lui, ne manipule que des entiers.
Le convertisseur analogique-numérique (ADC) fait la traduction.
int valeur = analogRead ( JOY_X ); // 0 à 4095
Pas besoin de pinMode : analogRead() configure la broche lui-même.
ADC et PWM
28
12 bits, soit 4096 valeurs
$$
\text{valeur} = \frac{V_{\text{entrée}}}{3{,}3} \times 4095
$$
Position du stick
Tension
Valeur ADC
Butée gauche ou bas
0 V
0
Centre, au repos
1,65 V
≈ 2048
Butée droite ou haut
3,3 V
4095
L’ADC de l’ESP32 n’est pas parfaitement linéaire, surtout près des extrémités. Pour une mesure précise, analogReadMilliVolts() donne une tension calibrée ; pour un joystick, l’approximation suffit largement.
ADC et PWM
29
Sur ESP32, le bloc ADC2 partage du matériel avec la radio : dès que le Wi-Fi est actif, ses lectures échouent. Utilisez uniquement les broches ADC1, GPIO1 à GPIO10. Le symptôme est déroutant : le montage marche parfaitement pendant des semaines, jusqu’au jour où vous activez le Wi-Fi pour le projet.
ADC et PWM Boutons, joystick et moniteur série
30
Un joystick, c’est deux potentiomètres
Le montage du Pong
int x = analogRead ( JOY_X );
int y = analogRead ( JOY_Y );
bool btn = ! digitalRead ( JOY_BTN );
Deux axes lus par l’ADC, un bouton sous le stick en INPUT_PULLUP.
Cinq fils : VCC, GND, VRx, VRy, SW.
Boutons, joystick et moniteur série
31
Des valeurs brutes aux directions
enum Direction { CENTRE , HAUT , BAS , GAUCHE , DROITE };
Direction lireDirection () {
int x = analogRead ( JOY_X ), y = analogRead ( JOY_Y );
if ( x < 1500 ) return GAUCHE ;
if ( x > 2500 ) return DROITE ;
if ( y < 1500 ) return BAS ;
if ( y > 2500 ) return HAUT ;
return CENTRE ;
}
Le centre n’est jamais à 2048 : sans zone morte , la raquette dérive.
ADC et PWM
32
Changer d’échelle : map()
int lecture = analogRead ( POT_PIN ); // 0 à 4095
int angle = map ( lecture , 0 , 4095 , 0 , 180 ); // 0 à 180°
int pwm = map ( lecture , 0 , 4095 , 0 , 255 ); // 0 à 255
map() fait la règle de trois d’un coup, mais ne borne pas son résultat :
pwm = constrain ( pwm , 0 , 255 );
ADC et PWM
33
Un ADC qui tremble
Une lecture analogique bruite toujours un peu : deux analogRead() consécutifs sur un stick immobile ne rendent pas la même valeur.
long somme = 0 ;
for ( int i = 0 ; i < 16 ; i ++ ) somme += analogRead ( PIN );
int lisse = somme / 16 ;
Seize lectures coûtent quelques dizaines de microsecondes : négligeable dans une boucle à 60 images par seconde, et l’affichage arrête de sautiller.
ADC et PWM
34
Simuler une tension
Le PWM
Le problème
Un GPIO ne produit que 0 V ou 3,3 V. Et l’ESP32-S3 n’a pas de DAC matériel.
Comment régler une demi-luminosité, une vitesse de moteur, la position d’un servo ?
En alternant très vite.
ADC et PWM
36
Le rapport cyclique
Le PWM (Pulse Width Modulation ) bascule entre HIGH et LOW à haute fréquence. La proportion de temps passée à HIGH est le rapport cyclique .
Duty cycle
Effet perçu
0 %
Toujours éteint
50 %
Mi-luminosité
100 %
Plein éclat
$$
V_{moyen} = V_{max} \times \frac{\text{duty cycle}}{100}
$$
À 1 à 50 kHz, ni l’œil ni un moteur ne perçoivent le clignotement : seulement la moyenne. ↓ pour le démonstrateur.
ADC et PWM
37
Le démonstrateur PWM
37.1
En pratique
analogWrite ( LED_PIN , 0 ); // éteint
analogWrite ( LED_PIN , 128 ); // ~50 % : demi-luminosité
analogWrite ( LED_PIN , 255 ); // plein éclat
Derrière, Arduino-ESP32 utilise le périphérique LEDC : 8 canaux matériels indépendants, fréquence et résolution configurables jusqu’à 16 bits.
Le CPU n’intervient pas. Une fois le canal réglé, le signal est généré par le matériel, même si la loop() est occupée ailleurs. C’est tout l’intérêt d’un périphérique dédié.
ADC et PWM Architecture d’un microcontrôleur
38
Ce que le PWM permet
Application
Principe
LED dimmable
Duty cycle proportionnel à la luminosité
Moteur à courant continu
Duty cycle proportionnel à la vitesse
Servomoteur
Impulsion de 1 à 2 ms toutes les 20 ms
Buzzer
La fréquence devient un ton
Un servomoteur n’écoute pas le rapport cyclique mais la largeur de l’impulsion : c’est le même périphérique, lu autrement.
ADC et PWM
39
Activité : de quoi avez-vous besoin ?
Pour chacun, dites quel type de broche et quelle fonction Arduino :
Détecter qu’un capot est fermé (contact mécanique)
Mesurer la luminosité de la pièce avec une photorésistance
Faire varier la vitesse d’un ventilateur
Allumer un voyant rouge de défaut
Corrections : 1. GPIO INPUT_PULLUP + digitalRead. 2. broche ADC1 + analogRead. 3. PWM + analogWrite (et un transistor, la broche ne fournit pas le courant). 4. GPIO OUTPUT + digitalWrite, avec résistance série.
40
Correction
Besoin
Broche
Fonction
Capot fermé
GPIO en INPUT_PULLUP
digitalRead
Luminosité
broche ADC1
analogRead
Vitesse d’un ventilateur
GPIO en PWM, via un transistor
analogWrite
Voyant de défaut
GPIO en OUTPUT + résistance
digitalWrite
Quatre lignes, et vous avez déjà couvert l’essentiel de ce que fait un microcontrôleur dans l’industrie.
GPIO et monde numérique ADC et PWM
41
À retenir
LOW sous ~0,8 V, HIGH au-dessus de ~2,5 V, rien entre les deuxUne entrée sans rappel flotte : INPUT_PULLUP, logique inversée
Un bouton mécanique rebondit : filtrer sur 20 à 50 ms
L’ADC rend 0 à 4095 ; ADC1 seulement si le Wi-Fi tourne
map() change d’échelle, constrain() borne le résultatLe PWM simule une tension moyenne : analogWrite(pin, 0..255)
Une LED se pilote toujours avec sa résistance série
GPIO et monde numérique ADC et PWM
42
Les quatre réflexes à garder
Une sortie qui pilote une LED : toujours une résistance série
Une entrée qui lit un bouton : INPUT_PULLUP
Un appui qui compte double : c’est un rebond , filtrez sur 30 ms
Une lecture analogique : ADC1 uniquement , et une zone morte large au centre
Ces quatre réflexes couvrent la quasi-totalité des bugs de câblage et de lecture d’entrées.
GPIO et monde numérique ADC et PWM Boutons, joystick et moniteur série
43