MakerSpace Amiens · Microcontrôleurs
Découvrir le microcontrôleur
CM1 : de la puce au code
Alban Petit
Au programme
L’atelier
Un ordinateur sur une puce
Sous le capot
Du code à la puce
1 h 30 de cours, sans manipulation. Fil rouge de tout l’atelier : la console de jeu (Pong en TD, Snake multijoueur en projet).
Partie 1 (environ 10 min) : où trouver la documentation, le déroulé du module, ce qu’ils vont y apprendre et à quoi ça leur servira.
Parties 2 et 3 : le vocabulaire et la puce. Partie 4 : la chaîne de développement et le temps dans loop(), plus concrète, à garder pour la seconde moitié quand l’attention baisse.
La partie 4 s’ouvre sur compilé / interprété (environ 5 min) : partir de Python, qu’ils connaissent, sans entrer dans la syntaxe.
2
Ce que vous saurez faire
À la fin de ce cours, vous saurez :
comprendre ce qu’est un microcontrôleur, et ce qui le distingue d’un PC
nommer les blocs d’une puce : CPU, Flash, RAM, périphériques, bus
expliquer ce qu’est un registre , et à quoi sert une interruption
dire ce qui distingue un langage compilé (C/C++) d’un langage interprété (Python)
suivre le trajet du code source jusqu’à l’exécution sur la puce
dire pourquoi delay() pose problème dans une loop()
Fil rouge de l’atelier : un Pong , puis un Snake multijoueur .
L’atelier Microcontrôleurs
3
L’atelier
Où trouver l’aide, ce qui vous attend, et pourquoi
Tout est sur le site
doc.makerspace-amiens.fr , rubrique Ateliers , puis Microcontrôleurs .
Le syllabus et l’évaluation
Les slides de chaque cours, dont celles-ci
Les concepts : la théorie, à relire avant chaque TD
Les tutoriels : chaque TD, pas à pas
Les guides : quand quelque chose ne marche pas
Chaque slide se termine par une pastille qui ouvre la page correspondante. ↓ pour la page de l’atelier.
L’atelier Microcontrôleurs
5
La page de l’atelier
5.1
Trouver la bonne page
Vous voulez…
Allez voir
Comprendre une notion
Un concept (GPIO, bus, machine à états…)
Faire, étape par étape
Le tutoriel du TD
Débloquer un problème
Un guide (carte introuvable, écran noir)
Une caractéristique d’un composant
Sa fiche de référence (XIAO, écran)
Le détail complet d’une puce
Sa datasheet , sur le site du fabricant
La barre de recherche du site trouve une page par mot-clé. Le bouton Besoin d’aide ? , en bas à droite, ouvre l’assistant IA du MakerSpace.
Syllabus de l’atelier Récupérer une carte ESP32-S3
6
Hors du site : les sources officielles
Espressif : la datasheet de l’ESP32-S3, la documentation Arduino-ESP32Seeed Studio : le wiki de la carte XIAO ESP32S3Les bibliothèques : leur page GitHub, son README et ses exemplesPlatformIO : sa documentation, pour la configuration du projet
Un forum ou un assistant IA aide à chercher. Mais quand deux sources se contredisent, c’est la documentation du fabricant qui tranche.
XIAO ESP32S3
7
Le déroulé du module
Séance
Durée
Ce que vous faites
CM1, CM2, CM3
3 × 1 h 30
Les concepts, en cours
TD1
1 h 30
Installer, flasher un premier programme
TD2
3 h
Tester les modules de la mallette
TD3
3 h
Concevoir votre carte sous KiCad
TD4
3 h
Souder la carte, y faire tourner un Pong
Projet
24 h
Un Snake multijoueur, en binôme
Les trois cours d’abord, puis les TD, puis le projet. Chaque étape s’appuie sur la précédente.
Syllabus de l’atelier
8
30 %
Les TD : chaque checkpoint validé en séance, dont les deux validations de votre carte
70 %
Le projet : le jeu, le joueur du navigateur, le code, le repo et la démonstration
Un checkpoint se valide en séance , sur votre montage : venir avec un travail qui marche.
Évaluation de l’atelier
9
Ce que vous allez aborder
Électronique
Lire et tester un composant
Câbler sur breadboard
Concevoir une carte, la souder
Programmer en C/C++
Ne jamais bloquer le programme
Structurer avec une machine à états
Réseau
Wi-Fi, page web, WebSocket
Concevoir un protocole
Méthode
Tester, valider, documenter
Mener un projet en binôme
Syllabus de l’atelier
10
Et dans votre vie d’ingénieur ?
Les microcontrôleurs sont partout : voiture, médical, industrie, énergie
Vous en choisirez , en spécifierez , en intégrerez dans vos produits
Vous parlerez la même langue que les électroniciens
Vous saurez prototyper seul un capteur, un banc de test, un démonstrateur
Tester, concevoir, documenter : des réflexes pour tout projet
Même sans programmer de microcontrôleur au quotidien, vous travaillerez avec ceux qui le font.
L’atelier Microcontrôleurs
11
Activité : c’est quoi, pour vous ?
Qu’est-ce que c’est, pour vous, un microcontrôleur ?
Une réponse par personne, à voix haute : un mot, une phrase, un exemple
Pas de bonne ou de mauvaise réponse
Laisser venir toutes les réponses, même fausses ou floues (« un petit processeur », « une Arduino », « une puce dans une machine à laver »…) : elles serviront de point de départ. Reformuler à l’oral ce qui relève de la nature (un ordinateur, une puce), des exemples (objets du quotidien) et du rôle (commander, mesurer).
Les slides suivantes reprennent ces réponses : citer celles de la classe au passage pour les compléter ou les corriger.
12
Un ordinateur sur une puce
Percevoir, décider, agir
Il y en a des centaines autour de vous
Chaque téléphone en contient plusieurs : tactile, batterie, radio
Les écouteurs sans fil , les montres , les badges d’accès
Dans chaque salle : vidéoprojecteur , détecteur de fumée , thermostat
Dans le couloir : l’imprimante , le distributeur , les lecteurs de badge
Chez vous : le micro-ondes , la machine à laver , la télécommande
Et 50 à 150 dans une voiture récente : vitres, airbags, injection
Aucun n’a besoin d’un « vrai » ordinateur. Ils ont besoin d’une puce à quelques euros, qui démarre instantanément et fait sa tâche en boucle.
Qu’est-ce qu’un microcontrôleur ?
14
Toujours la même boucle
flowchart LR
  A["Percevoir<br/>(capteurs)"] --> B["Décider<br/>(le programme)"]
  B --> C["Agir<br/>(actionneurs)"]
  C -.-> A
Un thermostat perçoit la température, décide qu’il fait trop froid, agit en allumant le chauffage. Puis il recommence, indéfiniment.
Cette boucle, vous la retrouverez telle quelle dans votre Pong : lire le joystick, calculer la position de la balle, redessiner l’écran.
Qu’est-ce qu’un microcontrôleur ? Les capteurs
15
Le « décider », c’est vous.
void loop() {
  int temperature = lireCapteur();   // percevoir
  if (temperature < 19) {           // décider
    allumerChauffage();              // agir
  }
}
Le microcontrôleur ne sait rien faire tout seul. Sans programme, c’est une puce inerte : le seuil de 19 °C et ce qu’on en fait, personne ne les écrira pour vous.
16
Le vocabulaire de l’atelier
Terme
Ce que c’est
Exemples du projet
Capteur Traduit une grandeur physique en signal électrique
bouton, joystick, potentiomètre
Actionneur Transforme un signal électrique en action
LED, écran, moteur, buzzer
Broche (pin )Une patte de la puce, reliée au monde extérieur
D5, D0 (GPIO6, GPIO1)
Programme La suite d’instructions que vous écrivez
main.cpp
Un bouton est un capteur, une LED est un actionneur.
Les capteurs
17
Le monde physique n’attend pas
Un microcontrôleur est jugé sur sa ponctualité , pas sur sa puissance.
Un airbag doit se déclencher 20 ms après le choc, jamais 100
L’écran du Pong se redessine toutes les 16 ms, sinon ça saccade
Un servomoteur attend une impulsion toutes les 20 ms, à 10 µs près
Tenir le délai à chaque tour compte plus qu’aller vite une fois
Déterministe : les mêmes entrées produisent les mêmes actions, dans le même temps, à chaque tour. Sur un PC un retard de 200 ms passe inaperçu, ici il casse le système. Le temps réel , ce n’est pas « vite », c’est « à l’heure ».
La slide qui prépare toute la suite : c’est parce que la puce est branchée sur le monde physique qu’elle doit être prévisible, et c’est ce déterminisme qui explique qu’on n’y fasse pas tourner un système d’exploitation de PC (partie 3) et la chasse aux delay().
Contre-exemple utile : sur un PC, un antivirus qui se réveille vole 300 ms au programme. Personne ne s’en plaint. Un servomoteur, lui, tremble.
Qu’est-ce qu’un microcontrôleur ?
18
Pourquoi pas un « vrai » ordinateur ?
Ordinateur classique
Microcontrôleur
Tâches Des milliers, en même temps
Une seule, en boucle
Prix Plusieurs centaines d’€
Quelques euros, parfois centimes
Énergie Se branche au secteur
Des mois sur une pile
Démarrage Plusieurs secondes
Instantané
Système Un OS complet
Aucun, en général
C’est cette sobriété qui le rend si présent : on peut en mettre partout, pour presque rien, sans y penser.
Qu’est-ce qu’un microcontrôleur ?
19
Et le Raspberry Pi, alors ?
Microcontrôleur
Une seule tâche, du temps réel, très peu d’énergie, démarrage immédiat.
ESP32-S3, Arduino, STM32
Nano-ordinateur
Un vrai système d’exploitation (Linux), un écran, le réseau complet, beaucoup de mémoire.
Raspberry Pi
La question à se poser n’est pas « lequel est le plus puissant » mais « de quoi ai-je réellement besoin ». Un Raspberry Pi qui met 20 secondes à démarrer ne peut pas déclencher un airbag.
Qu’est-ce qu’un microcontrôleur ?
20
Qui fabrique les microcontrôleurs ?
Fabricant
Pays
Familles
Spécialité
STMicroelectronics
France / Italie
STM32
Industrie, gamme immense
NXP
Pays-Bas
LPC, i.MX RT
Automobile, sans contact
Infineon
Allemagne
AURIX, PSoC
Automobile, puissance
Renesas
Japon
RA, RX
Automobile, Arduino Uno R4
Microchip
États-Unis
PIC, AVR
L’ATmega de l’Arduino Uno
Espressif
Chine
ESP32
Le Wi-Fi intégré, à bas coût
Les cinq premiers se partagent l’essentiel du marché, tiré par l’automobile. D’autres règnent sur un créneau : Nordic pour le Bluetooth, Raspberry Pi pour l’éducation.
Qu’est-ce qu’un microcontrôleur ?
21
Espressif, le Wi-Fi pour tous
2008 : création à Shanghai2014 : l’ESP8266 met une puce Wi-Fi programmable à quelques euros2016 : l’ESP32 ajoute un second cœur et le BluetoothLes makers s’en emparent : Arduino, documentation ouverte, milliers de projets
L’industrie aussi : prises, ampoules, capteurs connectés
Pas le plus gros fabricant, mais la référence de l’objet connecté en Wi-Fi.
Qu’est-ce qu’un microcontrôleur ?
22
La famille ESP32
Puce
Cœurs
Radio
Pour quoi
ESP32
2 × 240 MHz
Wi-Fi, Bluetooth
L’original, polyvalent
ESP32-S2
1 × 240 MHz
Wi-Fi
USB natif
ESP32-S3 2 × 240 MHz Wi-Fi, BLE 5 Le plus puissant en Wi-Fi
ESP32-C3
1 × 160 MHz
Wi-Fi, BLE 5
Petit prix, cœur RISC-V
ESP32-C6
1 × 160 MHz
Wi-Fi 6, BLE, Thread
Maison connectée
ESP32-P4
2 × 400 MHz
Aucune
Multimédia
S : performance, C : économique (RISC-V), P : haute performance sans radio. L’ESP32-S3 est le haut de la gamme connectée .
Qu’est-ce qu’un microcontrôleur ?
23
Pourquoi l’ESP32-S3 ?
Wi-Fi et Bluetooth intégrés : le joueur 2 joue depuis un navigateurDe la puissance en réserve : jeu, écran couleur et réseau en même tempsUSB natif : on programme sans pilote, sur tous les systèmesUn écosystème accessible : Arduino, PlatformIO, ESP-IDFMoins de 10 € la carte , et la même puce dans de vrais produits
En contrepartie : il consomme plus qu’une puce basse consommation, et il vit en 3,3 V .
Qu’est-ce qu’un microcontrôleur ?
24
Puce, module ou carte de développement ?
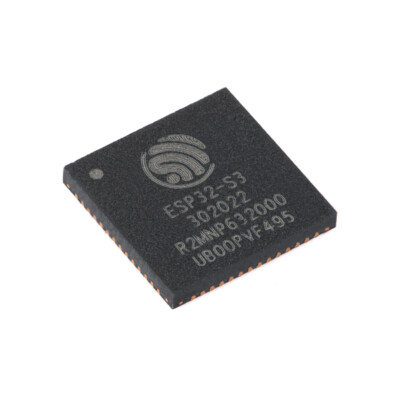
La puce
Le µC seul, 7 × 7 mm
Inutilisable seule
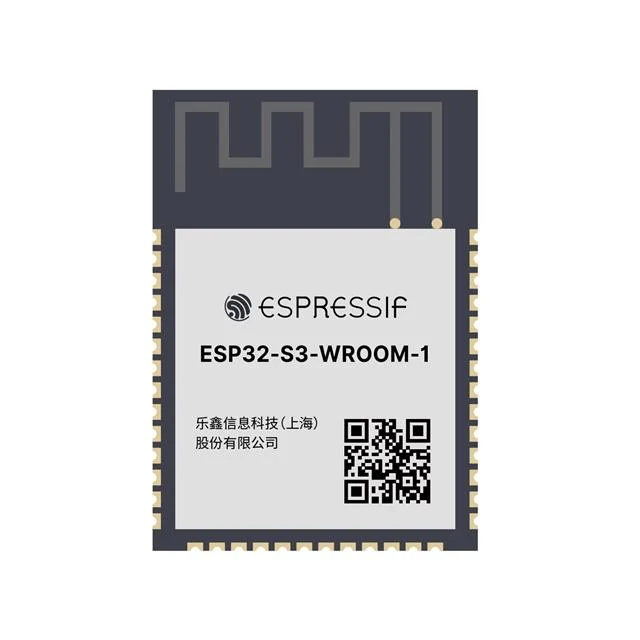
Le module
Puce, Flash, quartz
Antenne, blindage
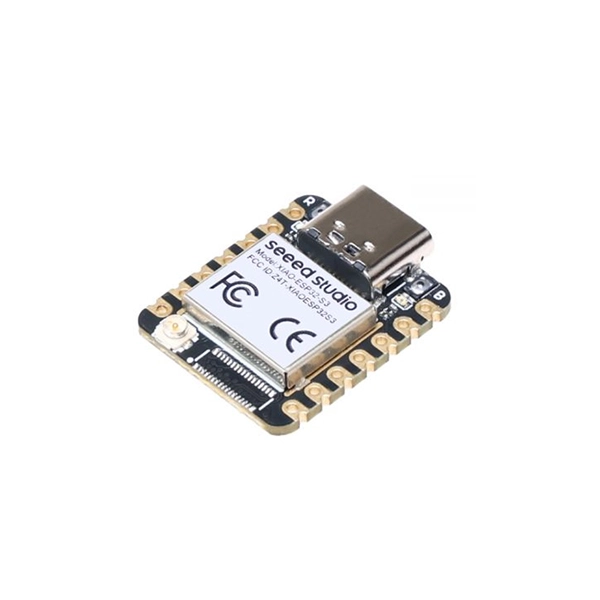
La carte de dev
USB, régulateur
Boutons, broches
Vous programmez la puce . La carte de dev (XIAO) ajoute ce qu’il faut pour la brancher au PC. ↓ pour voir ce qu’elle contient.
XIAO ESP32S3
25
Ce qu’il y a sur la XIAO
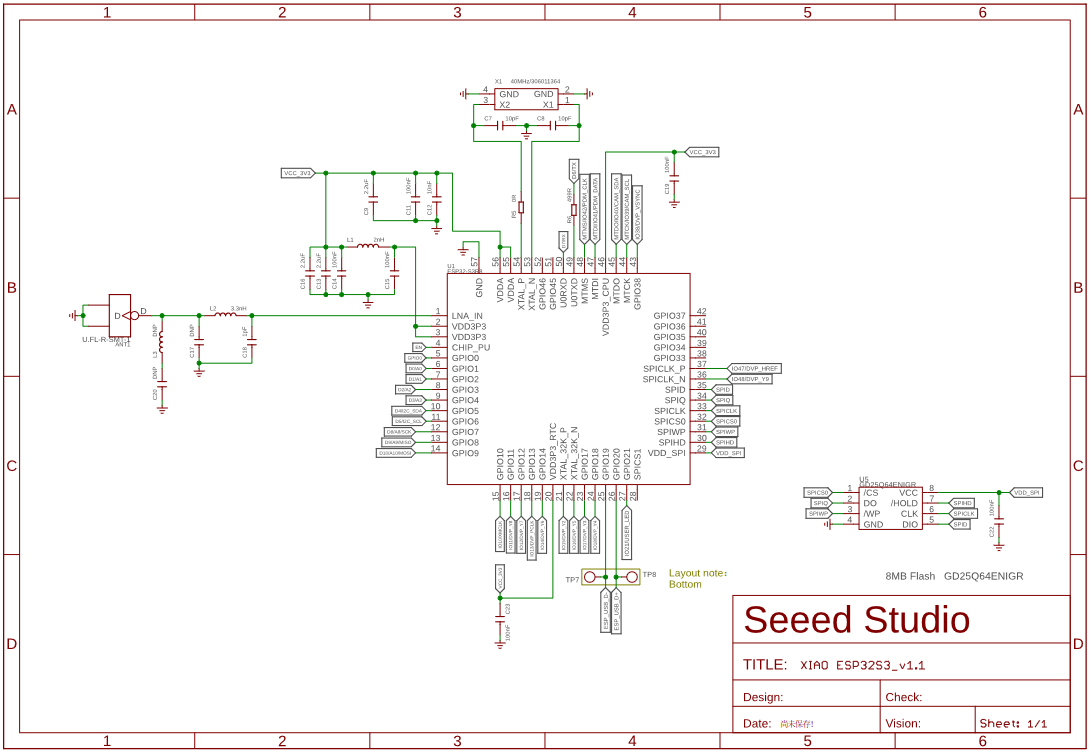
La puce ESP32-S3 au centre, son quartz à 40 MHz, sa Flash de 8 Mo, l’antenne et les condensateurs de découplage. Schéma : Seeed Studio.
XIAO ESP32S3
25.1
Le brochage de la XIAO
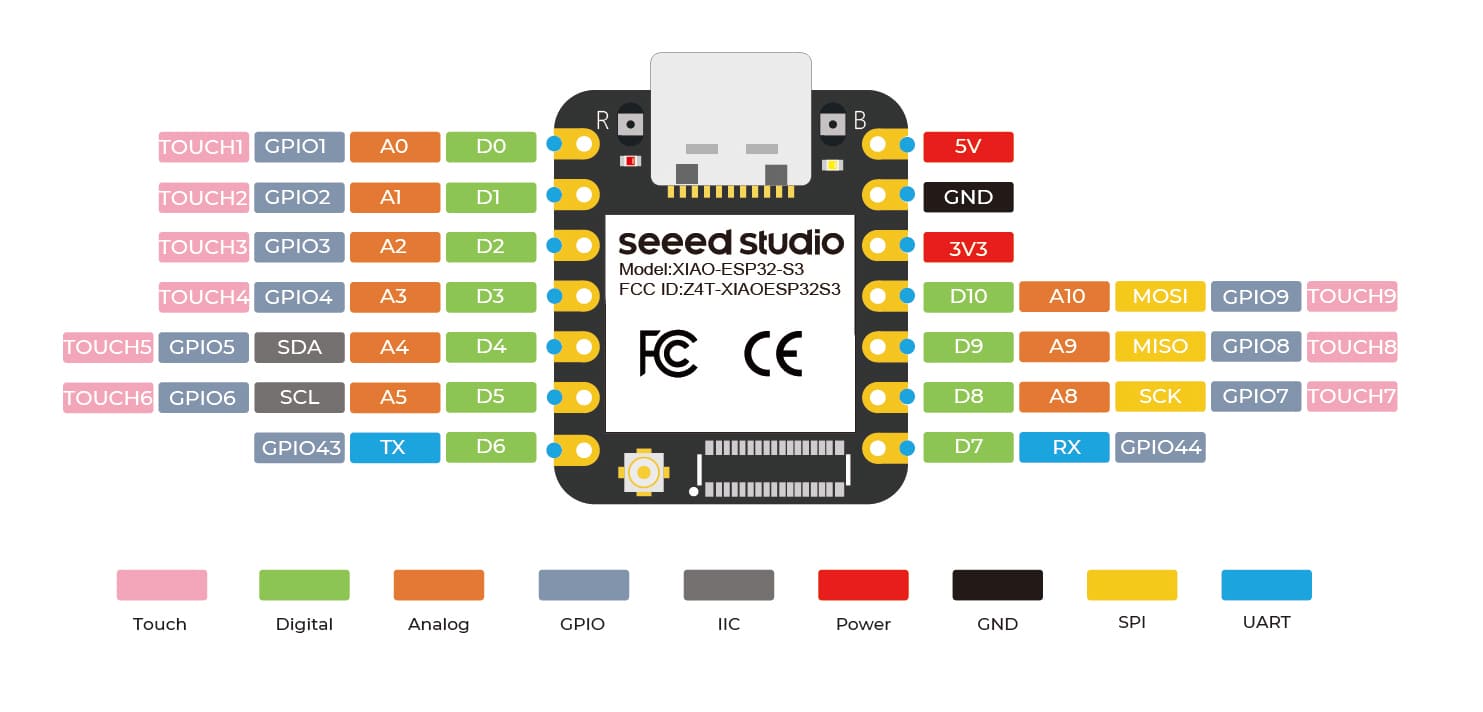
11 broches, D0 à D10, chacune avec plusieurs fonctions possibles. Image : Seeed Studio.
XIAO ESP32S3
25.2
Relier une broche GPIO directement à du 5 V (un Arduino Uno, un capteur alimenté en 5 V) peut détruire la puce de façon irréversible. C’est l’erreur la plus fréquente et la plus coûteuse de l’atelier : avant de brancher un module, cherchez sa tension d’alimentation.
GPIO et monde numérique
26
Sous le capot
CPU, mémoires, périphériques, bus
Cinq briques, une seule puce
Bloc
Rôle
Accès logiciel
CPU Exécute les instructions une par une
direct
Flash Stocke le programme (persistant)
lecture à l’exécution
RAM Variables, pile d’appels (volatile)
lecture/écriture rapide
Périphériques GPIO, ADC, UART, SPI, PWM
via registres
Bus Relie tout le monde
transparent sous Arduino
Tout est sur le même silicium : un système sur puce . Il suffit de l’alimenter.
Architecture d’un microcontrôleur
29
Le CPU ne sait faire qu’une chose
Fetch : aller chercher en Flash l’instruction suivante, à l’adresse indiquée par le compteur de programme.
30
Le CPU ne sait faire qu’une chose
Decode : comprendre ce que l’instruction demande, et sur quelles données.
31
Le CPU ne sait faire qu’une chose
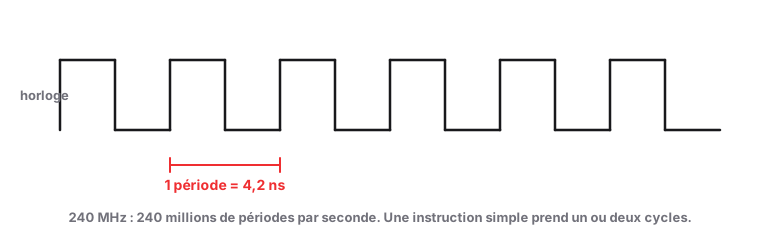
Execute : calculer dans l’ALU , ou transférer une donnée. Puis recommencer, 240 millions de fois par seconde .
Au fond, un CPU ne fait que deux choses : calculer, et déplacer des octets d’un endroit à un autre.
Architecture d’un microcontrôleur
32
240 MHz, ça veut dire quoi ?
Opération
Ordre de grandeur
Une multiplication entière
un ou deux cycles
Un digitalWrite()
quelques dizaines de cycles
Redessiner l’écran 240 × 320 en SPI
quelques millions de cycles
Établir une connexion Wi-Fi
plusieurs centaines de millions
À 60 images par seconde, chaque image dispose de 4 millions de cycles .
Architecture d’un microcontrôleur
33
Deux cœurs, et le droit de dormir
L’ESP32-S3 a deux cœurs Xtensa LX7 : sous Arduino, setup()/loop() tournent sur le cœur 1, le Wi-Fi occupe le cœur 0 en arrière-plan, sous la conduite d’un petit noyau (FreeRTOS)
Couper l’horloge d’un périphérique inutilisé économise de l’énergie
Les modes veille (light sleep , deep sleep ) éteignent tout ou partie de la puce
Le RTC continue de tourner en veille profonde pour réveiller la carte à l’heure dite
C’est ce qui permet à un capteur sur pile de tenir des mois : il dort 99,9 % du temps.
Architecture d’un microcontrôleur
34
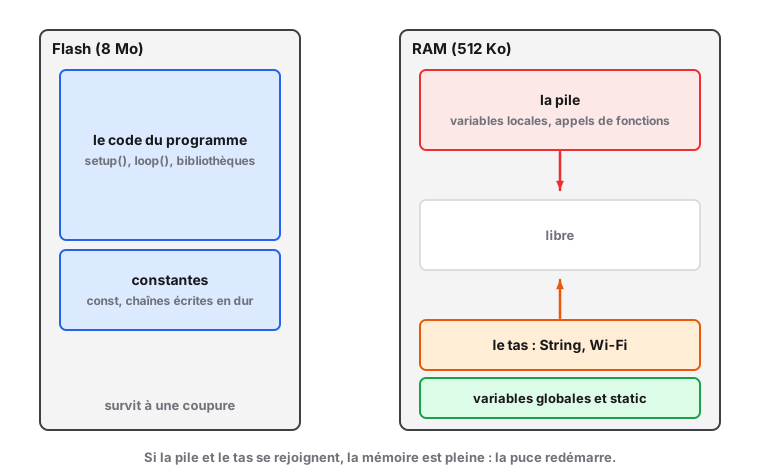
Deux mémoires, deux usages
Flash
RAM (SRAM)
Contenu Programme compilé, constantes
Variables, pile, heap
Persistance Survit au reset
Perdue à l’extinction
Vitesse Plus lente
Très rapide
Taille 8 Mo
512 Ko (+ 8 Mo PSRAM)
Deux espaces d’adressage séparés : une architecture Harvard modifiée . ↓ pour les situer sur le schéma-bloc.
Architecture d’un microcontrôleur
35
Les mémoires sur le schéma-bloc
Repérez la ROM (le programme de démarrage gravé en usine), la SRAM interne, et le lien vers la Flash et la PSRAM , externes à la puce.
Architecture d’un microcontrôleur
35.1
Le glossaire des périphériques
Sigle
Nom complet
Rôle
GPIO General Purpose Input/Output
Entrée ou sortie numérique
ADC Analog to Digital Converter
Tension vers nombre
UART / I2C / SPI
Bus série
Timer Compteur matériel
Événements périodiques, PWM
DMA Direct Memory Access
Transfert sans le CPU
RTC Real-Time Clock
Horloge, même en veille
Watchdog Chien de garde
Redémarre si blocage
Chaque sigle aura sa slide au CM2 ou au CM3.
Architecture d’un microcontrôleur
36
Contrairement à l’ESP32 d’origine, l’ESP32-S3 n’a pas de convertisseur numérique-analogique matériel. Pour produire une tension variable, il faudra passer par du PWM, qu’on verra au CM2.
ADC et PWM
37
Le bus : une autoroute partagée
flowchart TB
  CPU["CPU (pilote le bus)"]
  BUS["Bus partagé : adresses · données · contrôle"]
  RAM["RAM"]
  PA["Périph. A<br/>(émetteur actif)"]
  PB["Périph. B<br/>(haute impédance)"]
  CPU --- BUS
  BUS --- RAM
  BUS --- PA
  BUS --- PB
Trois faisceaux : l’adresse dit à qui on parle, les données transitent, le contrôle précise « je lis » ou « j’écris ».
Architecture d’un microcontrôleur
38
Un seul composant parle à la fois
Si deux périphériques poussaient une valeur en même temps sur le bus de données, l’un forçant un 0 et l’autre un 1, ce serait un court-circuit .
D’où les sorties trois états : en plus de 0 et 1, un état de haute impédance qui déconnecte électriquement le composant de la ligne.
À tout instant, un seul émetteur est actif ; tous les autres sont à l’écoute. C’est l’adresse qui désigne celui qui a le droit de répondre.
Retenez le mot haute impédance : il reviendra au CM2 avec les entrées flottantes, et au CM3 avec l’I2C.
Architecture d’un microcontrôleur
39
Les registres : l’interface matériel / logiciel
Chaque périphérique se pilote par des registres : de simples cases mémoire à une adresse fixe.
Écrire dans un registre allume une LED
Lire un registre donne l’état d’un bouton
digitalWrite(LED, HIGH) écrit dans le bon registre
Ranger une variable et allumer une LED : la même opération, poser une valeur à une adresse.
Architecture d’un microcontrôleur
40
Un registre, c’est 32 interrupteurs
Un registre de 32 bits pilote souvent 32 choses à la fois : un bit par broche, un bit par option. On ne touche qu’au bit visé, avec les opérateurs bit à bit du C :
reg |= ( 1 << n ); // met le bit n à 1, sans toucher aux autres
reg &= ~ ( 1 << n ); // met le bit n à 0
reg ^= ( 1 << n ); // inverse le bit n
if ( reg & ( 1 << n )) // teste le bit n
C’est la langue des fiches techniques : le manuel de référence décrit chaque registre bit par bit.
Architecture d’un microcontrôleur
41
Décomposer reg |= (1 << n)
L’instruction combine trois opérations :
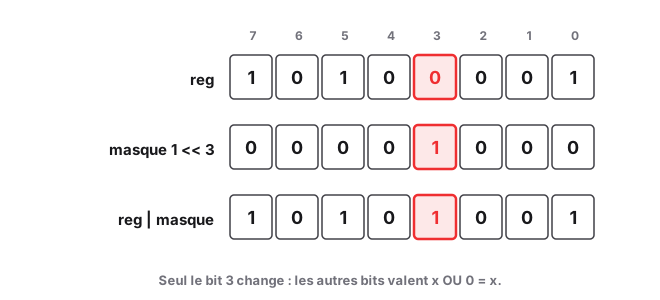
Le décalage 1 << n : la valeur 1 (00000001) décalée de n positions vers la gauche. Pour n = 3 : 00001000. C’est un masque : seul le bit visé vaut 1.Le OU bit à bit | : 1 OU x donne 1, donc le bit visé passe à 1 ; 0 OU x donne x, donc les autres ne changent pas.L’affectation |= : le raccourci de reg = reg | (1 << n);.
Architecture d’un microcontrôleur
42
Un exemple, bit par bit
On veut mettre le bit 3 à 1, sans toucher aux autres :
reg            1010 0001
1 << 3         0000 1000   le masque
reg | masque   1010 1001   seul le bit 3 a changé
Les bits se numérotent de droite à gauche , en partant de 0. La même idée sert pour les autres lignes : & ~masque met le bit à 0, ^ masque l’inverse, & masque le teste.
Architecture d’un microcontrôleur
43
Sous digitalWrite(), une écriture
digitalWrite ( 21 , HIGH ); // la version Arduino
REG_WRITE ( GPIO_OUT_W1TS_REG , 1 << 21 ); // le registre, directement
REG_WRITE ( GPIO_OUT_W1TC_REG , 1 << 21 ); // remet la broche à 0
GPIO_OUT_W1TS_REG n’est qu’un nom pour l’adresse 0x60004008. W1TS : write 1 to set , seuls les bits écrits à 1 passent à 1, les autres ne bougent pas.
Pourquoi pas GPIO_OUT_REG |= ... ? Il faut lire, modifier, réécrire : si une interruption change le registre entre-temps, sa modification est perdue. W1TS le fait en une seule écriture .
Architecture d’un microcontrôleur ESP32-S3 Technical Reference Manual
Personne n’écrira de registre à la main dans l’atelier : le but est de montrer qu’il n’y a pas de magie sous digitalWrite(). C’est aussi ce qui rend le code Arduino portable : la fonction est la même, seuls l’adresse et le bit changent d’une puce à l’autre.
44
Activité : Flash ou RAM ?
Dans votre Pong, où vit chacun de ces éléments ?
Le code de loop()
Le score de la partie
L’image d’un sprite, déclarée const
La position de la balle
Le nom du réseau Wi-Fi, écrit en dur
Un compteur local, dans une fonction
Question bonus pour départager : lesquels survivent à un appui sur RESET ? Réponse sur la slide suivante : tout ce qui est en Flash (le code, les constantes, le texte écrit en dur), rien de ce qui est en RAM. Le score repart à zéro.
45
Où vivent vos variables
Ce que vous écrivez
Où ça vit
Combien de temps
Le code, les chaînes écrites en dur
Flash
survit au reset
const uint16_t SPRITE[] = {...};Flash
survit au reset
int score; en dehors des fonctionsRAM
tout le programme
int i; dans une fonctionRAM, sur la pile
le temps de l’appel
Le mot const déplace un grand tableau de la RAM vers la Flash : précieux pour les images d’un jeu.
Architecture d’un microcontrôleur
46
La pile et le tas
La pile (stack )
Variables locales, paramètres
Prise à l’appel, rendue au retour
Rapide, automatique, mais petite
Le tas (heap )
Mémoire réservée à la demande
Utilisé par String, le Wi-Fi
Se fragmente à la longue
Un grand tableau déclaré dans une fonction peut faire déborder la pile : la puce redémarre. Dans un jeu, préférez des variables globales de taille fixe.
La pile, c’est une pile d’assiettes : chaque appel de fonction pose une assiette (ses variables locales), le retour la retire. Tout est automatique, mais la pile est petite (quelques Ko pour la tâche de loop()).
Le tas, c’est un parking : on prend une place quand on en a besoin, on la rend quand on part. À force d’arrivées et de départs, il reste des places libres éparpillées, trop petites pour une grande voiture : c’est la fragmentation. Les String d’Arduino et la pile Wi-Fi s’en servent en coulisse.
Architecture d’un microcontrôleur
47
Du code à la puce
Compiler, flasher, exécuter
En quel langage ?
Sur un microcontrôleur, on programme en C ou en C++
Arduino , c’est du C++ Vous connaissez Python : la logique est la même
Ce qui change, c’est quand le code est traduit en instructions pour le processeur.
Du matériel au logiciel
49
Arduino : trois choses sous un même nom
Des cartes
Uno, Nano, Mega : des cartes de développement, souvent autour d’un ATmega
Un logiciel
L’Arduino IDE, pour écrire, compiler et téléverser
Un framework
setup(), loop(), digitalWrite()… porté sur des centaines de puces, dont l’ESP32-S3
Dans l’atelier, on utilise le framework (Arduino-ESP32), avec PlatformIO. Ni la carte, ni l’IDE.
Du matériel au logiciel
50
Pourquoi pas une carte Arduino Uno ?
Arduino Uno
XIAO ESP32S3
Processeur ATmega328P, 8 bits, 16 MHz
ESP32-S3, 2 cœurs 32 bits, 240 MHz
RAM 2 Ko
512 Ko + 8 Mo
Wi-Fi, Bluetooth Non
Oui
Tension logique 5 V
3,3 V
Taille 69 × 53 mm
21 × 18 mm
Le framework Arduino apporte la simplicité ; l’ESP32-S3, la puissance et le Wi-Fi qu’exigent un écran couleur et le joueur du navigateur.
Qu’est-ce qu’un microcontrôleur ?
51
Compilé ou interprété
C / C++ : compilé
Le compilateur traduit tout le programme avant , sur votre PC, en code machine .
La puce l’exécute directement.
Python : interprété
Un interpréteur traduit le code pendant l’exécution, au fur et à mesure.
Il doit tourner sur la machine qui exécute.
Du matériel au logiciel
52
Pourquoi le C/C++ sur un microcontrôleur ?
Pas d’interpréteur à loger dans la petite mémoire de la puceRapide : la puce exécute directement le code machineDes erreurs repérées tôt : le compilateur les signale avant de flasher
Du matériel au logiciel
53
Le voyage complet
flowchart LR
  A["Code source<br/>(.cpp)"] --> B["Compilateur<br/>(gcc-xtensa)"]
  B --> C["Binaire<br/>(.bin)"]
  C --> D["Flashage<br/>(USB / UART)"]
  D --> E["Exécution<br/>ESP32-S3"]
Un clic sur Upload déclenche les quatre étapes, toujours dans cet ordre. Quand quelque chose échoue, la première question est : à quelle étape ?
Du matériel au logiciel
54
Élément
Rôle
Compilateur (gcc pour Xtensa)Traduit le C++ en instructions machine
Core Arduino Fournit pinMode(), digitalWrite(), analogRead()
Uploader (esptool)Transfère le binaire vers la Flash, par USB
L’IDE ne fait qu’orchestrer ces trois outils. Arduino IDE ou PlatformIO, la chaîne reste la même : compiler, flasher, exécuter .
PlatformIO Arduino IDE
55
« Compiler » recouvre trois étapes
Préprocesseur : traite les #include et les #define, colle le contenu des bibliothèquesCompilation : chaque fichier C++ devient du code objet, séparémentÉdition de liens : tous les objets sont assemblés en un binaire, en résolvant les références
Savoir les distinguer, c’est savoir lire une erreur. C’est la compétence la plus rentable du semestre.
Du matériel au logiciel
56
Lire une erreur
Message
Étape
Cause probable
expected ';' before ...compilation
une faute de syntaxe, souvent une ligne avant
'x' was not declaredcompilation
variable mal orthographiée, ou #include manquant
undefined reference to ...édition de liens
bibliothèque absente de lib_deps
A fatal error occurred: Failed to connectflashage
mauvais port, câble sans data, bouton BOOT
Corrigez la première erreur, pas les 40 suivantes.
Du matériel au logiciel
57
Lire une compilation réussie
RAM:   [=         ]   6.0% (used 19736 bytes from 327680 bytes)
Flash: [=         ]   8.1% (used 270213 bytes from 3342336 bytes)
========== [SUCCESS] Took 4.21 seconds ==========
Un simple Blink pèse déjà 270 Ko : le core Arduino, FreeRTOS et les pilotes USB sont compilés avec vos dix lignes.
RAM : les variables globales (ni la pile, ni le tas)Flash : le code et les constantes, ce que le flashage écrit
Valeurs indicatives sur la XIAO ESP32S3. Surveillez ces deux lignes quand vous ajouterez des images.
Du matériel au logiciel
58
Dans l’ordre : vérifiez que le câble USB-C transporte des données (beaucoup de câbles ne font que charger), que le bon port est sélectionné, puis forcez le mode téléversement : débranchez la XIAO, maintenez BOOT en rebranchant le câble, relâchez et relancez l’upload. Appuyez ensuite sur RESET pour lancer le programme.
Vérification de la toolchain
59
Tout un programme en deux fonctions
void setup () { // une seule fois, au démarrage
pinMode ( LED_PIN , OUTPUT );
Serial . begin ( 115200 );
}
void loop () { // en boucle, jusqu'à la coupure
digitalWrite ( LED_PIN , HIGH );
delay ( 500 );
digitalWrite ( LED_PIN , LOW );
delay ( 500 );
}
Pas de main() : le core Arduino l’écrit, et appelle setup() puis loop(). Sous PlatformIO, main.cpp commence par #include <Arduino.h> : sans elle, aucune de ces fonctions n’existe.
Du matériel au logiciel
60
Pas de système d’exploitation de PC
Sur un ordinateur, votre programme est un processus parmi des centaines. Ici, c’est le seul programme de la puce :
un petit noyau (FreeRTOS) fait tourner Wi-Fi et USB à côté, mais tout votre code vit dans une seule tâche : loop()
un delay() met cette tâche en pause : rien de votre programme n’avance, boutons compris
pas d’arrêt propre : couper le courant coupe le programme net
En contrepartie, votre code est seul maître de son temps : son comportement est prévisible .
Du matériel au logiciel
61
Activité : trouvez le bug
void loop () {
digitalWrite ( LED , HIGH );
delay ( 500 );
digitalWrite ( LED , LOW );
delay ( 500 );
if ( digitalRead ( BOUTON ) == LOW ) {
tirer ();
}
}
L’utilisateur appuie sur le bouton. Que se passe-t-il ?
Réponse attendue : le bouton n’est lu qu’une fois par seconde, et seulement à l’instant précis où le programme atteint la ligne. Un appui de 200 ms a une chance sur cinq d’être vu. Enchaîner sur la slide suivante.
62
Correction : le bouton n’est presque jamais lu
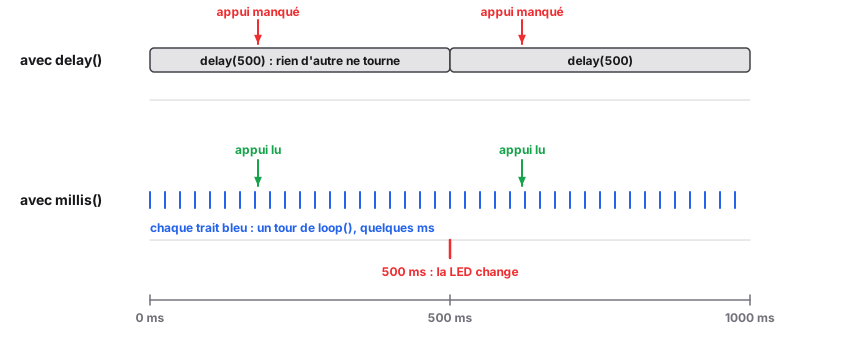
Le programme passe 1 seconde sur 1 dans les delay(). Le digitalRead() n’est atteint qu’une fois par tour.
Un appui court de 200 ms : vu une fois sur cinq
Ajoutez un écran à rafraîchir : le jeu devient injouable
La solution n’est pas de raccourcir le delay(), c’est de ne jamais bloquer
Du matériel au logiciel
63
Ne jamais bloquer : regarder l’heure
unsigned long dernierClignotement = 0;
const unsigned long INTERVALLE = 500;   // ms
int etatLed = LOW;

void loop() {
  if (millis() - dernierClignotement >= INTERVALLE) {
    dernierClignotement = millis();
    etatLed = !etatLed;
    digitalWrite(LED_PIN, etatLed);
  }
}
On compare l’heure à une date mémorisée : rien n’est jamais figé.
Du matériel au logiciel
64
delay() contre millis()
Même LED, même cadence : seul le second programme voit encore le bouton.
Du matériel au logiciel
64.1
Un int, c’est combien ?
Type
Arduino Uno (8 bits)
ESP32-S3 (32 bits)
int16 bits, jusqu’à 32 767
32 bits, jusqu’à 2,1 milliards
long, unsigned long32 bits
32 bits
uint8_t8 bits, de 0 à 255
identique
uint32_t32 bits
identique
La taille d’un int dépend de la puce : le même code peut déborder sur l’une et pas sur l’autre. Les types de <stdint.h> (uint8_t, int16_t, uint32_t) ont la même taille partout : utilisez-les dès que la taille compte.
Du matériel au logiciel
65
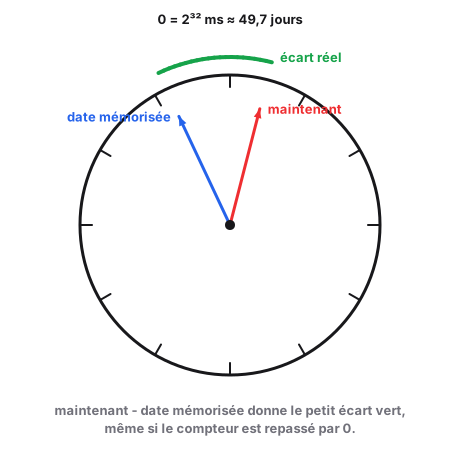
millis() fait le tour du cadranmillis() renvoie un entier non signé de 32 bits : il repasse à 0 au bout de 2³² ms, soit 49,7 jours .
if ( millis () - dernierClignotement >= INTERVALLE ) // juste, toujours
if ( millis () >= dernierClignotement + INTERVALLE ) // faux au passage à 0
La soustraction de deux non signés donne l’écart réel même si le compteur a fait le tour, comme sur une horloge : de 23 h à 1 h, il s’est écoulé 2 h.
Écrivez toujours maintenant - date >= durée.
Du matériel au logiciel
49 jours, c’est long pour un Pong, mais pas pour un capteur, une borne ou un thermostat qui ne s’éteint jamais. Le bug n’apparaît jamais en test, seulement en production : le meilleur argument pour prendre la bonne habitude tout de suite.
66
Pour une pause courte et unique (initialiser un composant, attendre au démarrage), delay() est parfaitement acceptable. C’est dans la loop(), quand plusieurs tâches doivent avancer en parallèle, qu’il faut l’éviter.
Du matériel au logiciel
67
Ou se faire prévenir : l’interruption
volatile bool appuiDetecte = false;

void IRAM_ATTR surAppui() {
  appuiDetecte = true;    // aussi court que possible
}

void setup() {
  pinMode(BTN_PIN, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(BTN_PIN), surAppui, FALLING);
}
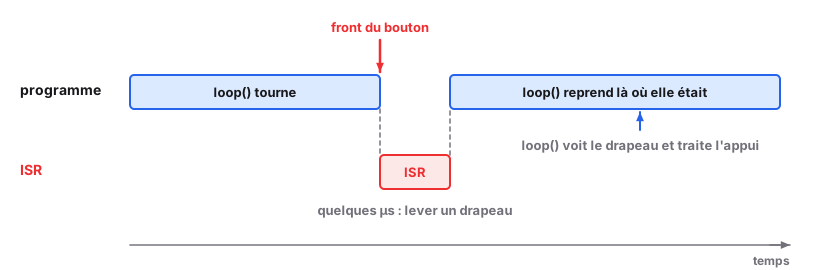
Sur un front du bouton, le matériel suspend loop(), exécute cette fonction très courte, puis reprend exactement où il s’était arrêté. IRAM_ATTR la place en RAM interne : sans lui, la puce finit par planter.
Le mécanisme d’abord : les registres, c’est le logiciel qui parle au matériel ; l’interruption, c’est le matériel qui parle au logiciel. Puis la syntaxe, maintenant que setup() et loop() sont connus.
Insister : tant que cette fonction s’exécute, tout le reste est suspendu, y compris les autres interruptions. Jamais de Serial.println(), jamais de delay(), jamais d’appel à une bibliothèque dedans. Elle lève un drapeau, la loop() fait le travail. Le CM2 y revient sur les rebonds du bouton, avec le rôle de volatile.
Architecture d’un microcontrôleur GPIO et monde numérique
68
À retenir
Un µC = CPU + Flash + RAM + périphériques, sur une seule puce
Percevoir, décider, agir : le « décider », c’est votre programme
Flash = le programme (persistant), RAM = les données (volatile)
Les périphériques se pilotent par des registres
Code → compilation → édition de liens → flashage → exécution
Une seule tâche, loop() : delay() la fige, millis() ne bloque rien
Tension logique : 3,3 V
Architecture d’un microcontrôleur Du matériel au logiciel
69
À faire de votre côté
Installer VSCode , puis l’extension PlatformIO
Laisser PlatformIO télécharger la plateforme espressif32 : c’est long, ne le faites pas au dernier moment
Parcourir le tutoriel de vérification de la toolchain pour savoir ce qui vous attend
Une chaîne de développement qui fonctionne avant de manipuler, c’est une séance entière de gagnée.
Installer VSCode Installer PlatformIO Vérification de la toolchain
70