MakerSpace Amiens · Microcontrôleurs

Communiquer et structurer

CM3 : bus série, game loop et machine à états

Alban Petit

Au programme

  1. Pourquoi des bus
  2. UART, I2C, SPI
  3. Choisir son bus
  4. La game loop
  5. La machine à états
2UniLaSalle Amiens

Ce que vous saurez faire

À la fin de ce cours, vous saurez :

  • dire pourquoi un bus série existe, et distinguer UART, I2C et SPI
  • choisir le bus adapté à un périphérique, et le câbler correctement
  • écrire une game loop qui ne bloque jamais
  • reconnaître une situation où une machine à états s’impose
  • l’implémenter avec un enum et un switch

Les deux premiers font dialoguer la puce avec le monde ; les trois derniers gardent votre code lisible.

Les bus de communication Machine à états finis

3UniLaSalle Amiens

Quiz : ce qu’il reste du CM2

  1. Entre 0,8 V et 2,5 V, que lit une entrée de l’ESP32-S3 ?
  2. Pourquoi une entrée non branchée lit-elle n’importe quoi ?
  3. Avec INPUT_PULLUP, que lit-on quand le bouton est pressé ?
  4. Une sortie open-drain peut-elle imposer un HIGH ?
  5. Pourquoi un seul appui compte-t-il parfois double ?
  6. Quelles broches pour lire le joystick quand le Wi-Fi tourne ?
  7. Comment faire tourner un moteur 12 V depuis une broche ?
4UniLaSalle Amiens

Quiz : correction

  Réponse
1 Rien de fiable : c’est la zone indéterminée
2 Elle flotte : haute impédance, rien ne fixe sa tension
3 LOW : la logique est inversée
4 Non : elle tire vers 0 V, une résistance de rappel fait le HIGH
5 Le rebond du contact ; on filtre avec millis()
6 Les broches ADC1 (ADC2 est inutilisable avec le Wi-Fi)
7 Un MOSFET « logic level », et une diode de roue libre

Haute impédance, open-drain et millis() reviennent aujourd’hui, avec l’I2C et la game loop.

GPIO et monde numérique ADC et PWM

5UniLaSalle Amiens

Pourquoi des bus

Faire dialoguer les composants

Un fil par information ?

L’écran de l’atelier (240 × 320) reçoit 76 800 pixels par image, soit plus de 150 000 octets en couleur 16 bits. Un capteur renvoie une température sur 16 bits. Une carte SD, des blocs de 512 octets.

Câbler un fil par bit serait impraticable : plus aucune broche disponible, une carte illisible, et des perturbations entre pistes.

Un bus série envoie les bits les uns après les autres, sur deux à quatre fils. On échange de la largeur contre du temps, et la puce est assez rapide pour que ça ne se voie pas.

Les bus de communication

7UniLaSalle Amiens

Série ou parallèle

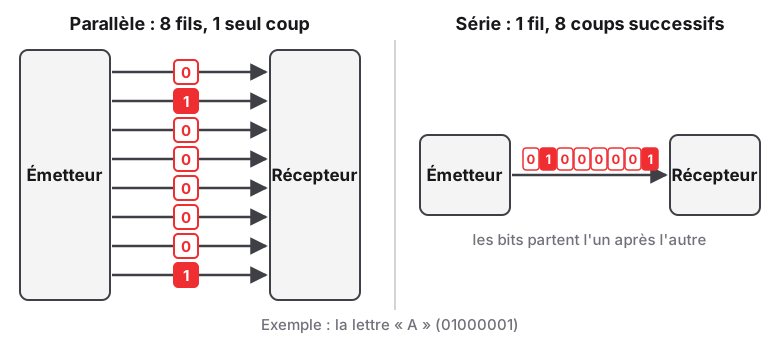
Comparaison d'une liaison parallèle, huit fils et un seul coup, et d'une liaison série, un fil et huit coups successifs

En parallèle, un fil par bit : rapide, mais encombrant. En série, un seul fil de données : les bits passent l’un après l’autre.

Les bus de communication

8UniLaSalle Amiens

Quatre questions pour comparer deux liaisons

Question Les deux réponses possibles
Combien d’interlocuteurs ? Point à point (deux) ou multipoint (plusieurs)
Une horloge partagée ? Synchrone (oui) ou asynchrone (non)
Les deux sens en même temps ? Full-duplex (oui) ou half-duplex (chacun son tour)
Comment choisir le destinataire ? Une adresse dans le message, ou un fil de sélection

Ces quatre réponses suffisent à décrire UART, I2C et SPI.

Les bus de communication

9UniLaSalle Amiens

Trois bus, trois compromis

  • UART : le plus simple. Deux fils, un seul interlocuteur, pas d’horloge partagée
  • I2C : deux fils, plusieurs composants distingués par une adresse
  • SPI : quatre fils, une horloge, le plus rapide des trois

Aucun n’est meilleur dans l’absolu : chacun échange de la vitesse contre des fils, ou des fils contre de la complexité. Le choix se fait par le besoin.

Les bus de communication

10UniLaSalle Amiens

UART

Deux fils, point à point

Le plus simple des trois

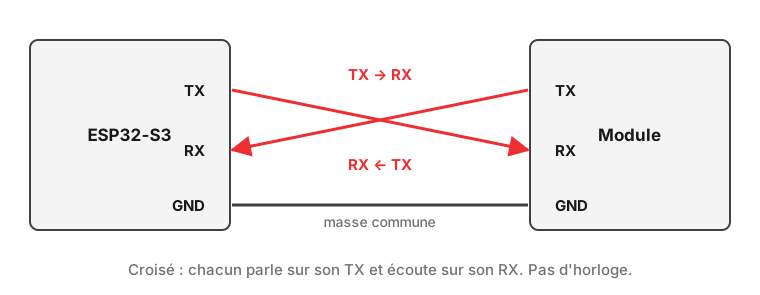
Câblage UART : le TX de chaque appareil relié au RX de l'autre, et une masse commune

Point à point, full-duplex, asynchrone : sans horloge, la vitesse (le baud rate, souvent 115 200 bauds) est fixée à l’avance des deux côtés.

Les bus de communication

12UniLaSalle Amiens
  Le croisement est obligatoire

Le TX d’un appareil se branche sur le RX de l’autre, et réciproquement. Un câblage TX vers TX ne transmet rien, et c’est silencieux : aucun message d’erreur ne vous préviendra, vous verrez seulement un module qui « ne répond pas ».

Les bus de communication

13UniLaSalle Amiens

Anatomie d’une trame

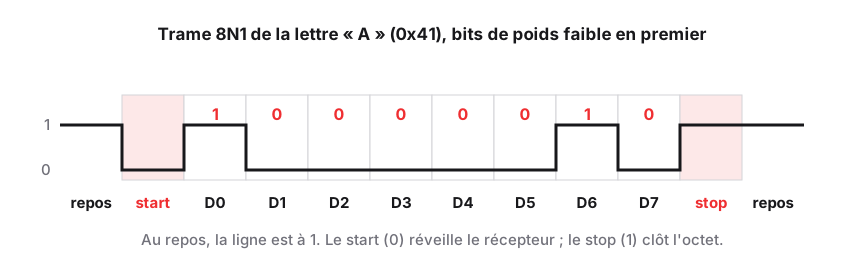
Chronogramme d'une trame UART 8N1 pour la lettre A : repos à 1, bit de start à 0, huit bits de données du poids faible au poids fort, bit de stop à 1

Le start donne le signal, le récepteur compte les bits à la vitesse convenue. 8 bits, pas de parité, 1 stop : 8N1. Format ou vitesse différents : du charabia.

Les bus de communication

14UniLaSalle Amiens

Une trame, en vrai

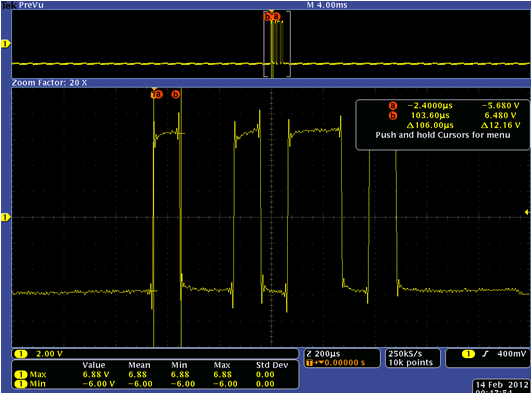
Copie d'écran d'oscilloscope montrant une trame série, les curseurs mesurant la durée d'un bit

Les curseurs mesurent 103,6 µs par bit, soit 9600 bauds. Copie d’écran : Haji akhundov, via Wikimedia Commons, sous CC BY-SA 3.0.

Les bus de communication

15UniLaSalle Amiens

Là où vous l’utilisez déjà

Serial.begin(115200);                 // le port série du moniteur
Serial.printf("x=%d y=%d\n", x, y);

Le moniteur série se manie comme un UART. L’UART est aussi le bus des modules GPS, Bluetooth ou GSM, et le moyen le plus simple de faire dialoguer deux microcontrôleurs.

Sur beaucoup de cartes, une puce USB-série (CP2102, CH340) traduit l’UART en USB et réclame un driver sous Windows. La XIAO n’en a pas : Serial passe directement par l’USB natif de l’ESP32-S3, et l’UART0 reste libre sur D6/D7.

Le port série sous VSCode Vérification de la toolchain

16UniLaSalle Amiens

I2C

Deux fils, plusieurs composants

Un bus, des adresses

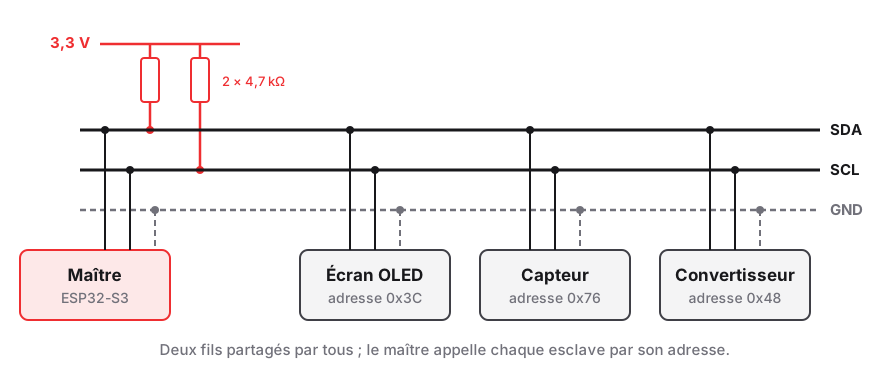
Bus I2C : un maître et trois esclaves, chacun avec son adresse, reliés à deux fils partagés SDA et SCL, avec deux résistances de tirage vers 3,3 V

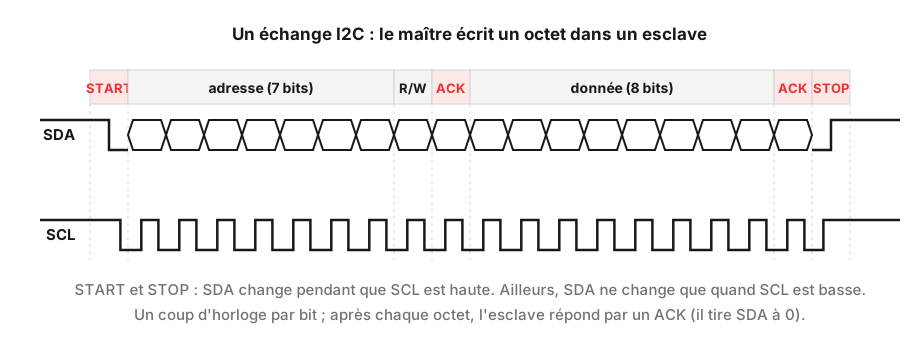
Multipoint, synchrone (SCL), half-duplex. Chaque esclave a une adresse sur 7 bits ; le maître l’écrit en tête de chaque message.

Les bus de communication

18UniLaSalle Amiens

Un échange I2C

Chronogramme I2C : START, sept bits d'adresse, bit R/W, ACK, huit bits de données, ACK, STOP, avec un coup d'horloge SCL par bit

Start, adresse + R/W, ACK de l’esclave, données (un ACK par octet), stop. Pas d’ACK après l’adresse : personne ne répond à cette adresse.

Les bus de communication

19UniLaSalle Amiens

Les pull-ups ne sont pas optionnelles

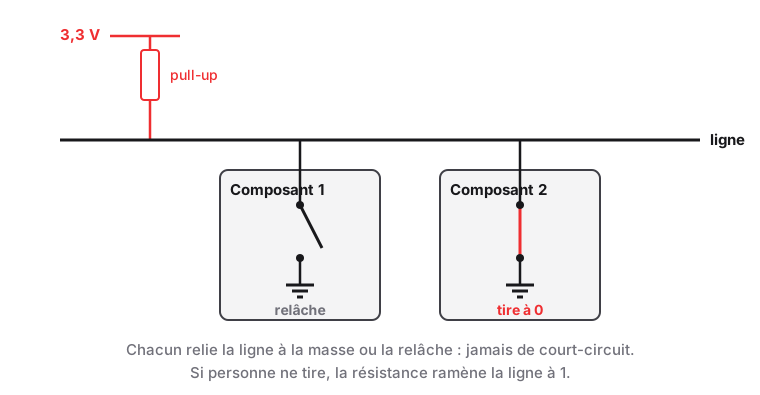
SDA et SCL sont en open-drain, comme au CM2 : les composants ne peuvent que tirer la ligne vers LOW, jamais vers HIGH. C’est précisément ce qui permet à plusieurs d’entre eux de partager le fil sans court-circuit.

Il faut donc deux résistances de pull-up (~4,7 kΩ) vers le 3,3 V. Sans elles, la ligne ne remonte jamais et rien ne communique.

La plupart des modules du commerce les intègrent déjà. Si vous en chaînez plusieurs, une seule paire suffit sur tout le bus : inutile de les cumuler. ↓ pour le détail.

Les bus de communication GPIO et monde numérique

20UniLaSalle Amiens

Partager un fil sans court-circuit

Deux composants en open-drain sur la même ligne, avec une résistance de tirage vers 3,3 V : l'un relâche la ligne, l'autre la tire à 0

Chacun peut tirer la ligne à 0 ou la relâcher, jamais imposer un 1 : deux composants ne peuvent pas se contredire.

GPIO et monde numérique

20.1UniLaSalle Amiens

Qui est là ? Le scanner I2C

On ne connaît pas toujours l’adresse. On les balaie toutes :

for (byte adr = 1; adr < 127; adr++) {
  Wire.beginTransmission(adr);
  if (Wire.endTransmission() == 0) {
    Serial.printf("Trouvé : 0x%02X\n", adr);
  }
}

Absent du scan ? Le problème est le câblage ou les pull-ups.

Les bus de communication

21UniLaSalle Amiens

Vitesses standard

Mode Vitesse
Standard 100 kHz
Fast 400 kHz
Fast+ 1 MHz
High Speed 3,4 MHz

Largement suffisant pour des capteurs ou un petit écran OLED monochrome, sur un ou deux mètres au plus. Bien trop lent pour un écran TFT couleur : à 400 kHz, une image de 240 × 320 pixels demanderait plus de trois secondes.

Les bus de communication

22UniLaSalle Amiens

SPI

Quatre fils, plein débit

Le bus de l’écran

Fil Rôle
MOSI Données du maître vers l’esclave
MISO Données de l’esclave vers le maître
SCK Horloge, générée par le maître
CS Chip Select : un fil par esclave

Transmission synchrone (l’horloge cadence chaque bit, donc pas de baud rate à accorder) et full-duplex (les deux sens en même temps).

Les bus de communication

24UniLaSalle Amiens

Un maître, plusieurs esclaves

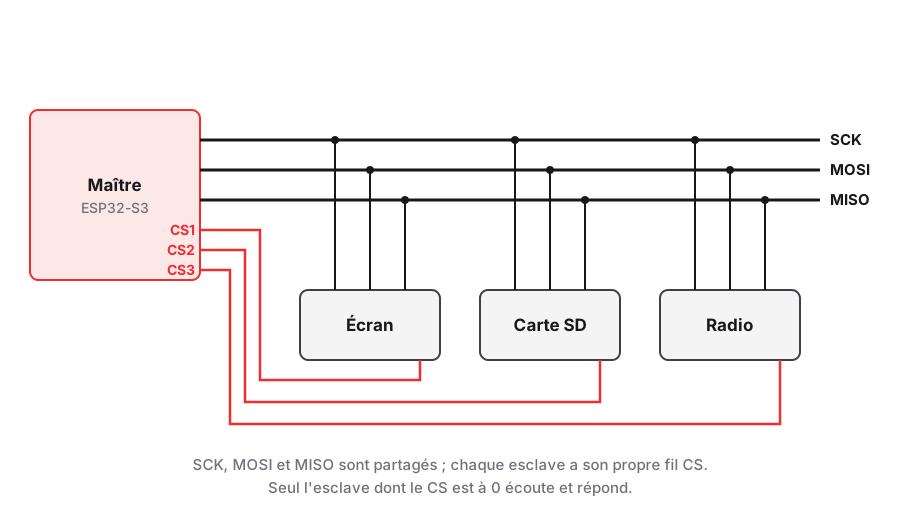
Bus SPI : un maître et trois esclaves partageant SCK, MOSI et MISO, chacun relié au maître par son propre fil CS

Pas d’adresse : le CS à 0 désigne l’esclave. Les autres laissent MISO en haute impédance. De quelques MHz à 80 MHz sur ESP32-S3.

Les bus de communication

25UniLaSalle Amiens

Un échange SPI

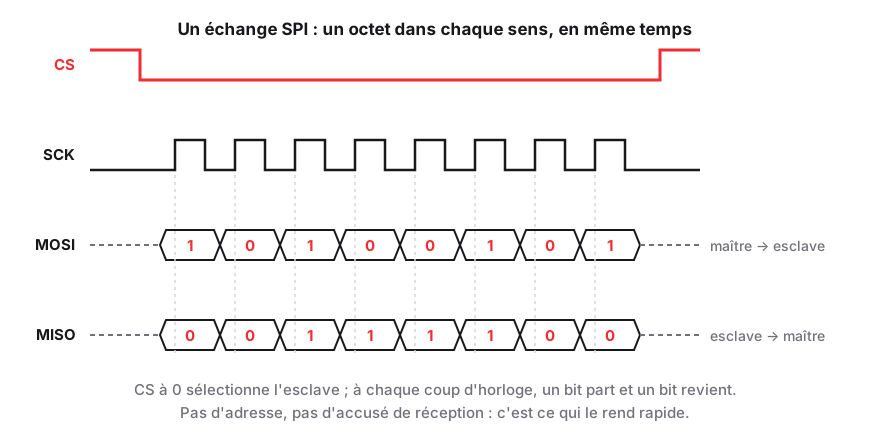
Chronogramme SPI : CS passe à 0, huit coups d'horloge SCK, un bit envoyé sur MOSI et un bit reçu sur MISO à chaque coup, puis CS remonte

À chaque coup d’horloge, un bit part et un bit revient : full-duplex. Ni adresse, ni accusé de réception : c’est ce qui le rend si rapide.

Les bus de communication

26UniLaSalle Amiens

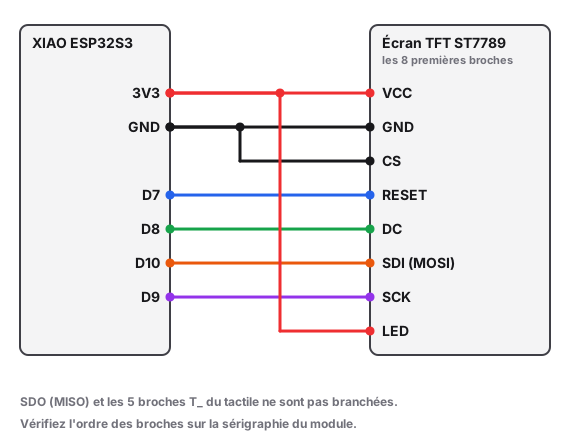
Le câblage de l’écran

Signal Broche Rôle
SCK D9 (GPIO8) Horloge SPI
MOSI D10 (GPIO9) Données CPU vers écran
DC D8 (GPIO7) Bascule commande / donnée
RESET D7 (GPIO44) Reset matériel de l’écran
CS GND Écran toujours sélectionné
LED 3V3 Rétroéclairage, toujours allumé

MISO n’est pas câblé (écriture seule) et CS est à GND : un seul esclave, toujours sélectionné.

Écran TFT SPI ST7789

27UniLaSalle Amiens

Le câblage de l’écran, fil par fil

VCC et LED sur 3V3, GND et CS sur GND, RESET sur D7, DC sur D8, SDI sur D10, SCK sur D9

CS est relié à GND : un seul esclave, toujours sélectionné.

Les modules de la mallette

27.1UniLaSalle Amiens

En pratique, vous n’écrirez pas le SPI

lib_deps =
    adafruit/Adafruit ST7735 and ST7789 Library@^1.11.0
Adafruit_ST7789 tft(&SPI, -1, D8, D7);  // CS (aucun), DC, RESET
SPI.begin(D9, -1, D10, -1);             // SCK, MISO, MOSI, CS
tft.init(240, 320, SPI_MODE3);
tft.fillScreen(ST77XX_BLACK);
  Le point de blocage classique

De mauvaises broches donnent un écran noir, pas une erreur de compilation. Si l’écran reste éteint alors que tout compile, vérifier en premier les broches passées à SPI.begin() (SCK sur D9) et le SPI_MODE3, obligatoire quand CS est relié à GND.

Les modules de la mallette

28UniLaSalle Amiens

Choisir son bus

Le tableau de bord

Critère UART I2C SPI
Fils (hors masse) 2 2 3 + 1 CS par esclave
Liaison point à point multipoint multipoint
Horloge asynchrone synchrone synchrone
Sens full-duplex half-duplex full-duplex
Destinataire aucun à choisir adresse 7 bits fil CS
Accusé de réception non oui (ACK) non
Vitesse ~1 Mbit/s 0,1 à 3,4 Mbit/s jusqu’à 80 Mbit/s
Usage type debug, modules capteurs, OLED écrans, carte SD

Les bus de communication

30UniLaSalle Amiens

L’arbre de décision

flowchart LR
  B{"Besoin de<br/>vitesse ?"} -->|Oui| C["SPI<br/>écran, carte SD"]
  B -->|Non| D{"Plusieurs<br/>composants ?"}
  D -->|Oui| E["I2C<br/>capteurs, OLED"]
  D -->|Non| F["UART<br/>debug, GPS, BT"]

Notre projet : un port série pour le moniteur, SPI pour l’écran. ↓ pour la page.

Les bus de communication

31UniLaSalle Amiens

Le concept en ligne

31.1UniLaSalle Amiens

La game loop

Ne jamais bloquer

Lire, calculer, afficher


void loop() {
  static uint32_t lastFrameMs = 0;
  uint32_t nowMs = millis();
  if (nowMs - lastFrameMs < FRAME_TIME_MS) {   // 16 ms
    return;                                    // pas encore l'heure
  }
  lastFrameMs = nowMs;

  float joystickX   = normalizeJoystick(analogRead(PIN_JOYSTICK_X), joystickCenterX);
  bool startPressed = justPressed(selectButton);          // 1. lire
  gameUpdate(game, joystickX, startPressed, nowMs);       // 2. calculer
  rendererDraw(game);                                     // 3. afficher
}

Cette charpente ne changera plus : le Pong du TD4 puis le Snake du projet enrichiront gameUpdate() et rendererDraw().

Le Pong sur la console

33UniLaSalle Amiens

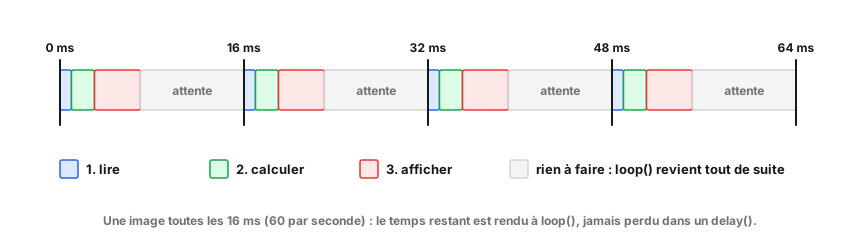
La game loop dans le temps

Une image toutes les 16 ms : lire, calculer, afficher, puis une attente rendue à loop

Le temps restant n’est jamais perdu dans un delay().

Du matériel au logiciel

33.1UniLaSalle Amiens

Pourquoi 16 ms

16 ms

par image, soit 60 images par seconde. En dessous, l’œil voit saccader.

4 M

cycles CPU disponibles dans ces 16 ms, à 240 MHz. De quoi faire beaucoup.

Si une image prend plus de 16 ms à calculer, le jeu ralentit au lieu de sauter des images. Premier suspect en cas de lenteur : un delay() oublié, ou un redessin complet de l’écran au lieu des seules zones modifiées.

Le Pong sur la console

34UniLaSalle Amiens

La machine à états

Sortir du plat de spaghettis

Le code qui s’emmêle

Un jeu a plusieurs moments de vie : un menu d’accueil, une partie en cours, un écran de fin. Gérés à la main, ils donnent ceci :

bool enPartie = false;
bool gameOver = false;
bool menuActif = true;
// et ça empire à chaque nouvelle phase

Que veut dire enPartie && gameOver ? Rien. Et pourtant rien ne l’empêche.

Machine à états finis

36UniLaSalle Amiens

Une FSM, c’est trois choses

  • un ensemble fini d’états, des transitions, un seul état actif
stateDiagram-v2
  [*] --> MENU
  MENU --> PARTIE : bouton START
  PARTIE --> GAME_OVER : vie == 0
  GAME_OVER --> MENU : bouton RETRY

Machine à états finis

37UniLaSalle Amiens

La même chose, en tableau

État \ Événement START vie == 0 RETRY
MENU PARTIE - -
PARTIE - GAME_OVER -
GAME_OVER - - MENU

Une case « - » veut dire « événement ignoré dans cet état ». Le tableau se traduit ligne à ligne en switch/case, et révèle les cas oubliés.

Le dessiner avant de coder prend cinq minutes, et en fait gagner deux heures.

Machine à états finis

38UniLaSalle Amiens

enum et switch

enum EtatJeu { MENU, PARTIE, GAME_OVER };
EtatJeu etat = MENU;                      // l'état courant, un seul

void loop() {
  lireEntrees();
  switch (etat) {
    // un case par état
  }
}

Un enum nomme les états, une variable retient celui qui est actif. Le switch fait le reste.

Machine à états finis

39UniLaSalle Amiens

Un case par état


case MENU:
  if (appuiStart()) { afficherJeu(); etat = PARTIE; }
  break;
case PARTIE:
  mettreAJourJeu();          // et redessine ce qui a bougé
  if (vieJoueur == 0) { afficherGameOver(); etat = GAME_OVER; }
  break;
case GAME_OVER:
  if (appuiRetry()) { afficherMenu(); etat = MENU; }
  break;

Un écran complet se dessine une fois, à la transition, jamais à chaque tour. Et appuiStart() ne vaut true qu’une fois par appui (front).

Machine à états finis

40UniLaSalle Amiens
  Deux sens du mot « état »

Dans la même séance, le mot état désigne deux choses : les données du jeu (position de la balle, score, ce sont des variables) et la phase du jeu (MENU, PARTIE, GAME_OVER, c’est la FSM). Gardez la distinction en tête pour ne pas les mélanger.

Machine à états finis

41UniLaSalle Amiens

Faire une chose une seule fois

Réinitialiser le score ou effacer l’écran ne doit pas se répéter 60 fois par seconde. On l’exécute au moment de la transition, pas dans le case :

void allerVers(EtatJeu nouvel) {
  etat = nouvel;
  entreeEtat = millis();                        // date d'entrée
  if (nouvel == PARTIE)    initialiserPartie();
  if (nouvel == GAME_OVER) afficherGameOver();
}

C’est l’action d’entrée (onEnter). Toutes les transitions passent par là.

Machine à états finis

42UniLaSalle Amiens

Un état qui bascule tout seul

L’écran « GAME OVER » revient au menu après trois secondes, sans bloquer quoi que ce soit :

case GAME_OVER:
  if (millis() - entreeEtat > 3000) {
    allerVers(MENU);
  }
  break;

FSM et millis() se combinent naturellement : c’est la transition temporisée. La date d’entrée dans l’état, mémorisée par allerVers(), sert de référence.
Machine à états finis Du matériel au logiciel

43UniLaSalle Amiens

La transition temporisée, en schéma

stateDiagram-v2
  MENU --> PARTIE : appui
  PARTIE --> GAME_OVER : plus de vies
  GAME_OVER --> MENU : 3 s écoulées

La flèche du bas ne dépend d’aucune entrée : seulement du temps passé dans l’état.

Machine à états finis

43.1UniLaSalle Amiens

L’exemple canonique : le feu tricolore

stateDiagram-v2
  [*] --> VERT
  VERT --> ORANGE : 5 s
  ORANGE --> ROUGE : 2 s
  ROUGE --> VERT : 5 s

Trois états, des transitions purement temporisées, aucun bouton.

Machine à états finis

44UniLaSalle Amiens

Le feu tricolore, en entier

void loop() {
  unsigned long ec = millis() - entreeEtat;

  switch (etat) {
    case VERT:   if (ec > 5000) allerVers(ORANGE); break;
    case ORANGE: if (ec > 2000) allerVers(ROUGE);  break;
    case ROUGE:  if (ec > 5000) allerVers(VERT);   break;
  }
}

Aucun delay() : le programme pourrait aussi lire un bouton piéton.

Machine à états finis

45UniLaSalle Amiens

Ce que la FSM vous fait gagner

Approche Lisibilité Extensibilité Bugs typiques
Booléens faible difficile états contradictoires
FSM enum élevée un case de plus aucun

Au projet, cette FSM s’étendra aux états réseau du Snake multijoueur.

Machine à états finis

46UniLaSalle Amiens

Activité : la FSM de votre Pong

Dessinez la machine à états de votre jeu

  1. Quels sont les états ? (MENU, PARTIE, PAUSE ?, GAME_OVER)
  2. Quels événements déclenchent chaque transition ?
  3. Quel est l’état initial ?
  4. Remplissez la table : y a-t-il des cases oubliées ?

Comparez avec le binôme voisin : les différences sont instructives.

Machine à états finis

47UniLaSalle Amiens

À retenir

  • Un bus série envoie les bits l’un après l’autre
  • UART : 2 fils, croisement TX/RX, même baud des deux côtés
  • I2C : 2 fils, adressage, pull-ups ~4,7 kΩ obligatoires
  • SPI : 4 fils, un CS par esclave, le seul rapide pour un TFT
  • La game loop cadence à 16 ms avec millis(), sans jamais bloquer
  • Une FSM = états + transitions + un seul état actif
  • Action d’entrée à la transition, jamais dans le case

Les bus de communication Machine à états finis

48UniLaSalle Amiens

Et maintenant : les TD, puis le projet

Séance Ce que vous allez faire
TD1 Installer, flasher, lire le port série
TD2 Tester les modules de la mallette : GPIO, ADC, PWM, SPI
TD3 Concevoir votre carte sous KiCad
TD4 Souder la carte, y écrire un Pong : game loop et FSM
Projet Un Snake multijoueur, la FSM étendue au réseau

Les trois cours sont terminés : tout ce que vous venez de voir sert dès le TD2.

Syllabus de l’atelier Les modules de la mallette

49UniLaSalle Amiens
UniLaSalle Amiens, Demain commence ici